مقدمهای بر تعیین و کنترل وضعیت (ADCS)
تئوری، شبیهسازی و پیادهسازی مفاهیم تعیین و کنترل وضعیت و مدهای عملیاتی ماهواره
آشنایی مفهومی و پیادهسازی ADCS؛ از مبانی دینامیک وضعیت و معماری هدایت، ناوبری و کنترل (GNC)، بررسی و کالیبراسیون سنسورها و تخمین وضعیت، تا کنترل حلقهبسته با چرخ عکسالعملی و پیادهسازی ماشین حالت برای مدهای عملیاتی ماهواره.
محورهای کلیدی دوره:
دینامیک وضعیت، روشهای بیان و مبانی هدایت، ناوبری و کنترل (GNC)
محیط فضا، بررسی سنسورها، کالیبراسیون و تعیین و تخمین وضعیت
دینامیک عملگرها و کنترل حلقهبسته
ماشینهای حالت، مدهای عملیاتی و پیادهسازی سناریوهای یکپارچه ماموریتی
مدت زمان:
۸ ساعت
تاریخ برگزاری:
8 آبان 1405
ساعت برگزاری:
9:00 الی 18:00
محل برگزاری:
دانشکده هوافضا
مدرس دوره:
مهندس دانیال رضایی
قیمت دوره:
2,500,000 تومان
15% تخفیف مخصوص دانشجویان
30% تخفیف مخصوص دانشجویان دانشگاه صنعتی شریف
سرفصلهای آموزشی کارگاه
مفاهیم پایه، سنسورها و تعیین/تخمین وضعیت ماهواره (Fundamentals, Sensors & Attitude Determination)
مبانی وضعیت، معماری هدایت، ناوبری و کنترل و سنسورهای وضعیت
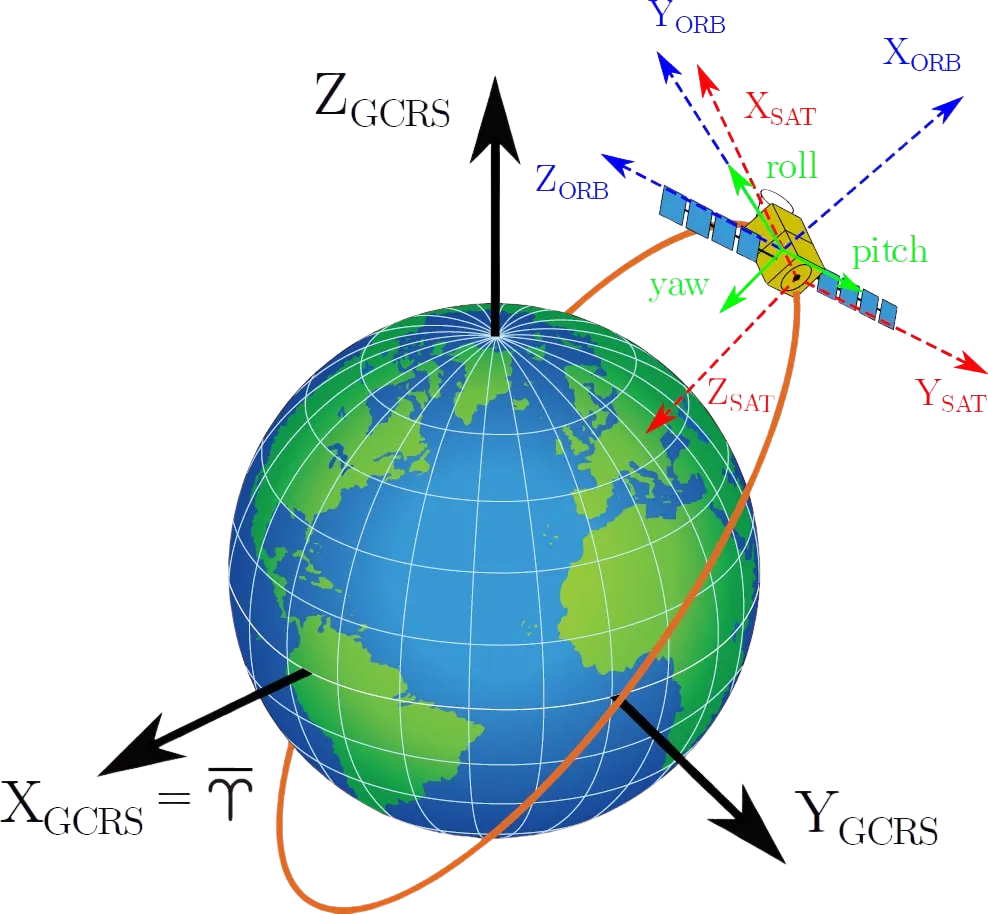
درک مفهوم وضعیت، دستگاههای مختصات مرجع و جایگاه تعیین وضعیت در معماری یکپارچه GNC
معرفی روشهای نمایش ریاضی وضعیت؛ از زوایای اویلر تا کواترنیونها
معرفی سنسورهای تعیین وضعیت و نحوه بهرهگیری از مراجع محیط فضا برای تعیین وضعیت استاتیک
کالیبراسیون، ادغام دادههای سنسوری و تخمین وضعیت
تحلیل خطاهای ذاتی سنسورها و بررسی تکنیکهای کالیبراسیون اندازهگیریهای خام در شرایط فضایی و آمادهسازی سنسورها
بررسی روشهای تعیین وضعیت استاتیک و تحلیل محدودیتهای ناشی از نویز و نقص دادههای سنسوری
گذر به الگوریتمهای تخمین دینامیک با بهرهگیری از مدلهای حرکتی فضاپیما و فیلترهای برآورد حالت
مفهوم ادغام دادههای سنسوری برای جبران خطاهای اندازهگیری و دستیابی به جهتگیری پیوسته و پایدار
کارگاه عملی: راهاندازی و کالیبراسیون سنسورهای IMU و مغناطیسسنج و محاسبه جهتگیری
بلوک دوم: دینامیک عملگرها و کنترل وضعیت (Attitude Control)
دینامیک دورانی، عملگرهای فضایی و مدیریت اندازه حرکت
انتقال از تخمین به کنترل؛ تعیین وضعیت مطلوب (مفاهیم پایه هدایت وضعیت)، محاسبه خطای جهتگیری و تحلیل دینامیک دورانی در حضور گشتاورهای اغتشاشی
بررسی انواع عملگرهای کنترل وضعیت (با تمرکز بر چرخهای عکسالعملی) و تحلیل قانون بقای اندازه حرکت زاویهای (Angular Momentum) در تولید گشتاور
مکانیزم راهاندازی چرخهای عکسالعملی؛ اصول کنترل موتورهای DC با سیگنال PWM و بررسی زنجیره فرمان از نرمافزار تا عکسالعمل فیزیکی فضاپیما
سیستمهای کنترل حلقهبسته و پایداری وضعیت
ساختار منطقی کنترل حلقهبسته؛ پردازش فیدبک سنسوری، مقایسه با وضعیت هدف و تولید فرمان اصلاحی برای عملگرها
بررسی استراتژیهای پایداری و نشانهروی (Pointing) و آشنایی با منطق کنترلرهای کلاسیک (نظیر PID) جهت پیادهسازی عملی الگوریتمهای کنترل
کارگاه عملی؛ راهاندازی مدار باز چرخ واکنشی، مشاهده عکسالعمل بدنه ماهواره و سپس پیادهسازی کنترلر حلقهبسته با هدف دفع گشتاورهای اغتشاشی (Disturbance Rejector)
بلوک سوم: مدهای عملیاتی و سناریوی جامع ماموریت (Operational Modes & Mission Scenarios)
مدهای عملیاتی فضاپیما و معماری ماشین حالت
فلسفه و ضرورت تعریف مدهای عملیاتی مختلف در طول عمر فضاپیما
طراحی ماشین حالت (State Machine) زیرسیستم ADCS و تعیین منطق و شرایط گذار خودکار بین مدها
تحلیل مدهای استاندارد پروازی؛ حالت ایمن (Safe Mode)، مهار دوران اولیه (Detumble)، اکتساب خورشید (Sun Acquisition)، مانورهای حرارتی و نشانهرویها (Pointing)
منطق تصمیمگیری ADCS در سطح ماموریت و نحوه یکپارچهسازی این زیرسیستم با کامپیوتر پرواز (OBC)
سناریوی عملیاتی یکپارچه
پیادهسازی نرمافزاری و ساختاری مدهای ماموریتی؛ تمرکز بر برنامهریزی رفتارهای خودمختار فضاپیما بر اساس اهداف تعریفشده
اجرای عملی مدهای پروازی روی سختافزار؛ از جمله اجرای مانورهای واکنشی حرارتی و توسعه الگوریتمهای نشانهروی (نظیر Sun Pointing)
چالش ماموریت یکپارچه؛ بررسی تئوری یک سناریوی کامل پروازی (از رهاسازی تا فاز عملیاتی پایدار) و تعریف چالشهای کارگاهی جهت پیادهسازی مدهای مجزا، ترکیبی یا دلخواه بر اساس اهداف ماموریت
پیشنیازهای دوره
آشنایی با اصول دینامیک و سیستمهای کنترل خطی
آشنایی مقدماتی با برنامهنویسی میکروکنترلر (C/C++ یا آردوینو)
تجهیزات و نیازمندیها
لپتاپ شخصی با محیط Arduino IDE
موارد زیر توسط برگزارکننده تامین میگردد
ماهواره آموزشی Primary EduSat (به ازای هر گروه)
کیت سنسور شامل برد Arduino Uno و کابل رابط
سنسور IMU و مغناطیسسنج (Magnetometer)
آهنربا جهت تست کالیبراسیون و اعمال گشتاور خارجی